
Рефераты по рекламе
Рефераты по физике
Рефераты по философии
Рефераты по финансам
Рефераты по химии
Рефераты по хозяйственному праву
Рефераты по цифровым устройствам
Рефераты по экологическому праву
Рефераты по экономико-математическому моделированию
Рефераты по экономической географии
Рефераты по экономической теории
Рефераты по этике
Рефераты по юриспруденции
Рефераты по языковедению
Рефераты по юридическим наукам
Рефераты по истории
Рефераты по компьютерным наукам
Рефераты по медицинским наукам
Рефераты по финансовым наукам
Рефераты по управленческим наукам
психология педагогика
Промышленность производство
Биология и химия
Языкознание филология
Издательское дело и полиграфия
Рефераты по краеведению и этнографии
Рефераты по религии и мифологии
Рефераты по медицине
Дипломная работа: Ленточный конвейер
Дипломная работа: Ленточный конвейер
СОДЕРЖАНИЕ
Введение
1. Описание технологического процесса
1.1 Конструктивное описание оборудования
2. Расчетно-технологическая часть
2.1 Предварительный расчет конвейера
2.1.1 Определение ширины и выбор ленты
2.1.2 Определение предварительной мощности электродвигателя и тягового усилия.
2.1.3 Определение предварительного максимального натяжения ленты
2.1.4 Определение линейной плотности ленты.
2.1.5 Линейная плотность транспортируемого груза и роликоопор.
2.2 Конструктивные размеры барабана
2.3 Определение натяжения ленты конвейера методом обхода контура по точкам
2.4 Уточненный расчет конвейера
2.4.1 Проверка провисания ленты между роликоопорами
2.4.2 Определение уточненного тягового усилия на приводном барабане
2.4.3 Уточненная мощность приводной станции.
2.5 Разработка приводной и натяжной станций.
2.6 Расчет редуктора приводного барабана.
2.6.1 Кинематический расчет
2.6.2 Определение вращающих моментов.
2.7 Расчет зубчатых колес
2.7.1 Допускаемые контактные напряжения.
2.7.2 Конструктивные параметры передачи.
2.7.3 Предварительный расчет валов редуктора.
2.7.4 Конструктивные размеры шестерни и колеса.
2.8 Проверочный расчет
2.8.1 Проверка долговечности подшипника ведущего вала
2.8.2 Проверка долговечности подшипника ведомого вала.
2.8.3 Проверка прочности шпоночных соединений.
2.9 Уточненный расчет ведомого вала
3. Эксплуатация и ремонт оборудования цепного конвейера.
3.1 Структура ремонтно-механической службы цеха.
3.2 Годовой график планово-предупредительных ремонтов.
3.3 Межремонтное обслуживание, виды ремонтов и их содержание.
3.4 Организация и методы ремонта на предприятии.
3.5 Сдача ленточного конвейера в ремонт.
3.6 Технические требования на дефекацию и ремонт деталей.
3.7 Сборка ленточного конвейера
3.8 Контроль качества ремонта
3.9 Испытание, приёмка оборудования из ремонта
4. Смазка оборудования.
5. Себестоимость капитального ремонта ленточного конвейера.
5.1 Определение трудоемкости капитального ремонта.
5.2 Выбор состава ремонтной бригады
5.3 Расчет косвенных затрат
5.4 Расчет затрат на материалы.
5.5 Составление калькуляции ремонт.
6. Охрана труда и техника безопасности для слесарей по ремонту технологического оборудования
Заключение.
Список используемых источников
Приложение
ВВЕДЕНИЕ
Северский трубный завод имени Ф.А. Меркулова одно из старейших предприятий Урала. Ныне это современное трубное предприятие, продукция которого обеспечивает успешную работу газовиков и нефтяников Западной Сибири. Идут северские трубы и зарубеж – в десятки государств. Завод выпускает лучшие в Союзе цельнокатаные обсадные трубы. Некоторые их виды успешно соперничают с лучшими мировыми образцами. Электросварные трубы завода отличаются редким разнообразием типов, производство которых впервые освоено на Северском.
Для успешного функционирования производственных звеньев сформированы обслуживающие подразделения - транспортное и складское хозяйства, различные службы по обеспечению охраны окружающей среды, чистоты производственной эстетики территории предприятия.
Первичным звеном организации производственного процесса является рабочее место. Рабочее место это часть производственной площади, оснащённая оборудованием и различными приспособлениями, на которой рабочий или группа рабочих (бригада) выполняют одну или несколько операций производственного процесса.
Несколько однородных технологических участков формируют более крупные подразделения предприятия производственные цехи.
Цех – это административное обособленное подразделения предприятия, в котором изготовляется продукция, подлежащая дальнейшей переработке на предприятии (полуфабрикат) или готовая продукция, поступающая в народно-хозяйственный оборот. Цехи территориально обособлены и работают на основах хозяйственного расчёта. Цех является основным структурным подразделением предприятия. По отношению к выпуску продукции различают основные, вспомогательные и подсобные цехи.
К основным цехам относятся: трубопрокатный цех – ТПЦ–1; трубоэлектросварочный – ТЭСЦ-2; мартеновский цех, цех товаров народного потребления – ТНП.
Вспомогательные цехи содействуют основным цехам в выпуске основной продукции, оказывая им различные услуги. На предприятии функционируют следующие вспомогательные цехи:
Ремонтно-механический цех (РМЦ) поддерживает оборудование на надлежащем техническом уровне;
Электрический цех - производит ремонт электрооборудования перемотку и установку электродвигателей в производственных цехах;
Ремонтно-строительный цех (РСЦ) – осуществляет ремонт зданий и сооружений;
Энергетический цех включает понизительные преобразовательные подстанции, теплоэлектроцентраль, парокотельную станцию, газогенераторную, кислородную установку, цех связи.
К подсобным цехам относятся цехи, изготовляющие тару или упаковывающую продукцию, цехи, производящие продукцию из отходов основных и вспомогательных цехов.
Структура управления предприятиями определяется его производственной структурой и учитывает территориальное расположение производственных единиц, их специализацию, степень юридической самостоятельности и производственно-хозяйственные связи. Управленческие органы в целом осуществляют разработку и принятие основных производственно-хозяйственных и научно-технических решений, определяют стратегические направления развития предприятия. [1]
В последние годы на металлургических заводах для перевозки массовых грузов сырья и топлива все большее применение находит конвейерный транспорт. Этот вид транспорта применяют не только на вновь строящихся и проектируемых предприятиях, но и на действующих при реконструкции основных агрегатов. Конвейерами перевозят сырье от вагоноопрокидывателей, сортировочных станций или от причала заводского порта на склад, со склада на агломерационную фабрику, в доменный и коксохимический цехи. Конвейерный транспорт применяют также для подачи твердого топлива на ТЭЦ; известняка, руды и других материалов – в сталеплавильные цехи и т.д.
Конвейерный транспорт широко используют для внутрицеховых перевозок. Этому в значительной мере способствует повышение степени непрерывности технологических процессов первых переделов коксохимического, агломерационного, доменного, сталеплавильного, при которой другие виды транспорта не обеспечивают современного уровня производства этих переделов.
Развитию внутрицехового конвейерного транспорта способствовало расширение межцеховых перевозок и создание непрерывного технологического потока в масштабе всего завода от приема и складирования сырья до отгрузки готовой продукции. Внутрицеховой конвейерный транспорт применяют не только для выполнения ремонтных работ, а также на установках по переработке металлургических шлаков.
Из конвейеров всех типов наибольшее распространение на металлургических заводах получили ленточные, доля которых составляет 95 – 97%. Широкое применение конвейерного транспорта объясняется его преимуществами перед транспортом других видов при перемещении значительных объемов грузов на небольшие расстояния. К таким преимуществам относятся: простота конструкции, надежность в работе, высокая производительность и небольшие эксплуатационные расходы. Кроме того, применение конвейерного транспорта позволяет повысить производительность труда и степень автоматизации производства, сократить на 10 – 15% площадь завода, уменьшить расстояние между цехами, упростить транспортные коммуникации, вынести общезаводскую железнодорожную станцию прибытия за пределы завода. Внедрение конвейерного транспорта дает возможность повысить степень безопасности на транспорте.
Возможность применения конвейерного транспорта на металлургических заводах в еще большей степени возрастает с разработкой и созданием теплостойких лент, позволяющих транспортировать горячие материалы металлургического производства агломерата, шлак, кокс и др.
1. ОПИСАНИЕ ТЕХНОЛОГИЧЕСКОГО ПРОЦЕССА
Машины непрерывного действия характеризуются непрерывным перемещением насыпных или штучных грузов по заданной трассе без остановок для загрузки и разгрузки (рисунок 1).
Перемещаемый насыпной груз располагается на несущем элементе машины сплошной массой или отдельными порциями в непрерывно движущихся последовательно расположенных на небольшом расстоянии друг от друга рабочих сосудах-ковшах коробках и т.п.
Штучные грузы перемещаются также непрерывным потоком в заданной последовательности один за другим. При этом рабочее и холостое (обратное) движения элемента машины, несущего груз, происходит одновременно. Такие важные свойства, как непрерывность перемещения груза, отсутствие остановок для загрузки и разгрузки, совмещение рабочего и холостого движений рабочих элементов, обусловили машинам непрерывного транспорта высокую производительность, что очень важно для современных предприятий с большими грузопотоками. Например, современный ленточный конвейер на открытых разработках угля может транспортировать до 20 000 т/ч вскрышной породы, обеспечивая загрузку шести железнодорожных вагонов в одну минуту.

Рисунок 1 – Схема технологического процесса транспортирования и дозирования сухого известняка
Ленточный конвейер является конвейером, в котором тяговым элементом является бесконечная (замкнутая ) транспортерная лента. Лента приводится в движение мотор-редуктором посредством приводного барабана.
Применяются для транспортирования известняка, мела, извести и каменного угля
Лента приводится в движение мотор-редуктором посредством приводного барабана.
1.1 Конструктивное описание оборудования
Назначение привода приведение в движение тягового элемента конвейера и груза. Необходимое тяговое усилие на тяговом элементе ленточного конвейера создается силами трения, возникающими между лентами и поверхностью приводного барабана.

Рисунок 1 – Схема привода ленточного конвейера.
Привод состоит из двигателя 1, редуктора 3, барабана 5, а также муфт 2 и 4, соединяющих двигатель с редуктором и редуктор с валом барабана. Ленточные конвейеры могут иметь следующие виды приводов: однобарабанный (единичный) головной или двухбарабанный головной.

Рисунок 2 – Виды приводов ленточного конвейера: а) – однобарабанный; б) – двухбарабанный.
Привод может быть как с правой, так и с левой стороны конвейера. При использовании двухбарабанного привода необходимо предусмотреть расстояние между приводными барабанами, равное длине пробега ленты за время не менее 0,5 с.
На конвейерах тяжело нагруженных и большой протяженности для преодоления местных и распределенных линейных сопротивлений необходимо создать большое натяжение ленты. В этих случаях однобарабанный привод конвейера становится неэкономичным, и весьма перспективным является применение многобарабанного привода конвейера, состоящего из установленных вдоль трассы конвейера нескольких приводов, работающих согласованно друг с другом и предназначенных для одного тягового элемента конвейера.
В приводах наклонных ленточных конвейеров применяют остановы и тормоза, предохраняющие ленту от самопроизвольного обратного движения под действием силы тяжести груза при выключении приводного двигателя [1].
2. РАСЧЕТНАЯ ЧАСТЬ
Рассчитаем ленточный конвейер с заданными параметрами:
производительность конвейера Q = 1300 т/ч;
скорость движения ленты v = 3 м/с;
плотность насыпного (транспортируемого) груза (известняк сухой) ρ = 1,6 т/м3;
угол наклона конвейера φ = 12º;
длина конвейера LK = 30 м;
максимальный размер куска а = 200 мм.
2.1 Предварительный расчет конвейера
2.1.1 Определение ширины и выбор ленты
Находим ширину ленты по формуле [2]:
 ,(1)
где В – ширина ленты, м;
Q – производительность конвейера, Q = 1300 т/ч;
v – скорость движения ленты, v = 3 м/с;
ρ – плотность насыпного груза, ρ = 1,6 т/м3;
kβ – коэффициент, зависящий от угла наклона конвейера, kβ = 1 [2];
φ – угол естественного откоса, β = 30º.
 1,03 м,
принимаем ленту шириной В = 1200 мм; выбираем резинотканевую ленту БКНЛ – 120 запас прочности Крп = 9,5; предел прочности σрп = 6,1 МПа.
Проверка рабочей ширины ленты:
В = 2 · а + 200,(2)
где а максимальный размер куска, а = 200 мм;
В = 2 · 200 + 200 = 600 мм.
2.1.2 Определение предварительной мощности двигателя и тягового усилия
Находим предварительную мощность двигателя по формуле [2]:Рп = (0,00015 · Q · Lг + К1 · Lг · V + 0,0027 · Q · H) · К2,(3)
где Lг – длина конвейера, Lг = 30 м;
К1 коэффициент, зависящий от ширины ленты, К1 = 0,02 [2];
К2 коэффициент, зависящий от длины ленты, К2 = 1 [2];
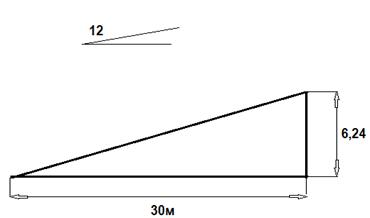
 = sin λ
Sin 12 = 0.2079·30 = 6.24м
Н – высота подъема груза, Н = 6,24, м;
Рп = (0,00015 · 1300 · 30 + 0,02 · 30 · 3 + 0,0027 · 1300 · 6,24) · 1 = 29,55 кВт.
Находим предварительное тяговое усилие по формуле [2]:
 ;(4)
где Рп предварительная мощность двигателя;
v – скорость движения ленты;
 9,85 кН.
2.1.3 Определение предварительного максимального натяжения ленты
Максимальное натяжение ленты находим по формуле [2]:
 ,(5)
где е – коэффициент, характеризующий тяговую способность приводного барабана, е = 2,71;
f – коэффициент трения резины по дереву, f = 0,35 [2];
α – угол обхвата барабана лентой, α = π (рад);
 12,7 кН.
Для лучшего сцепления ленты с поверхностью барабана его футеруют деревом.
2.1.4 Определение линейной плотности ленты
Находим число прокладок по формуле [2]:
 ,(6)
 ;
принимаем по стандарту число прокладок z = 3.
Находим линейную плотность ленты по формуле [2]:
ρ1 = 1,1 · В · (δ · z + δ1 + δ2),(7)
где δ – толщина одной текстильной прокладки, δ = 1,25 мм;
δ1 – толщина верхней обкладки, δ1 = 4,5 мм;
δ2 толщина нижней обкладки, δ2 = 1,5 мм;
ρ1= 1,1 · 1,2 · (1,25 · 3 + 4,5 + 1,5) = 12,87 кг/м.
2.1.5 Линейная плотность транспортируемого груза и роликоопор
Находим среднюю линейную плотность груза по формуле [2]:
 ,(8)
 120 кг/м.
Находим шаг роликоопор на рабочей ветви конвейера по формуле [2]:
Iр = А – 0,625 · В,(9)
где А – коэффициент, зависящий от плотности груза, А = 1470 [2];
Iр = 1470 – 0,625 · 1200 = 720 мм.
Находим массу роликоопор по формуле [2]:
m = 10 · B + 7; (10)
m = 10 · 1,2 + 7 = 19 кг.
Линейная плотность роликоопор определяется по формуле [2]:
 ,(11)
 кг/м.
Шаг роликоопор на холостой ветви определяется по формуле [2]:
Ix = 2 · IP;(12)
Ix = 2 · 720 = 1440 мм.
Масса роликоопор на холостой ветви по формуле [2]:
mп = 10 · В + 3;(13)
mп = 10 · 1,2 + 3 = 15 кг.
Линейная плотность плоских роликоопор по формуле [2]:
 ,(14)
 кг/м.
2.2 Конструктивные размеры барабана
Находим диаметр приводного барабана по формуле [2]:
Dб = z · (120 ÷ 150),(15)
Dб = 3 · (120 ÷ 150) = 360 ÷ 450 мм,
по ГОСТ 22644 – 77 принимаем Dб = 500 мм.
Находим длину барабана по формуле [2]:
В1 = В + 100,(16)
В1 = 1200 + 100 = 1300 мм.
Стрела выпуклости барабана по формуле [2]:
fв = 0,005 · В1,(17)
fв = 0,005 · 1300 = 6,5 мм.
Находим диаметр натяжного барабана по формуле [2]:
 ,(18)
 333 мм,
принимаем DН = 350 мм.
2.3 Определение натяжения ленты конвейера методом обхода контура по точкам
Разбиваем контур конвейера на 4 участка. Натяжение ленты в точке 1 принимаем за неизвестную величину. Затем находим натяжение ленты в остальных точках через неизвестное натяжение в точке 1.

Рисунок 3 – Схема для определения натяжения ленты конвейера методом обхода контура по точкам.
Находим натяжение ленты методом обхода контура по точкам в точке 2 [2]:
 ,(19)
где F1 и F2 – натяжение ленты в соответствующих точках, кН;
Кωп – коэффициент сопротивления кручению, Кωп = 0,022;

в точке 3:
F3 = F2 + KδН · F2,(20)
где KδН – коэффициент сопротивления на натяжном барабане, KδН = 0,05;
F3 = (1 + 0,05) · (F1 +-0,637) = 1,05 · F1 - 0,669;
в точке 4:
 ,(21)
где Kωж – коэффициент сопротивления движению ленты по желобчатым роликоопорам, Kωж = 0,025;
 = 1,05 · F1
+ 8,631.
F4 = F1 · ef·α(22)
1,05 · F1 + 8,631 = F1 · 2,710,35·3,14
F1 · 2,99 - F1 · 1,05 = 8,631
F1 · (2,99 – 1,05) = 8,631
F1 · 1,94 = 8,631
 = 4,45 кН.
F2 = 4,45 - 0,637 = 3,813 кН
F3 = 1,05 · 4,45 – 0,669 = 4 кН
F4 = 1,05 · 4,45 + 8,631 = 13,3 кН
2.4 Уточненный расчет конвейера
2.4.1 Проверка провисания ленты между роликоопорами
Наибольший прогиб ленты будет в точке 3 и он определяется по формуле [2]:
 ,(23)
где Imax – наибольший прогиб ленты, м;
F3 – натяжение ленты в точке 3, Н;
 = 0,011 м.
Допустимый прогиб определяется по формуле [2]:
[Imax] = (0,025 ÷ 0,03) · Ip,(24)
[Imax] = (0,025 ÷ 0,03) · 0,72 = 0,018 ÷ 0,0216 м.
[Imax]> Imax , следовательно, натяжение ленты достаточное.
2.4.2 Определение уточненного тягового усилия на приводном барабане
Находим тяговое усилие на приводном барабане по формуле [2]:
Fту = F4 – F1 + F4... 1;(25)
Fту = 13,3 – 4,45 + 0,03 · (13,3 + 4,45) = 9,383 кН.
2.4.3 Уточненная мощность приводной станции
Мощность приводной станции определяется по формуле [2]:
 ,(26)
где η – КПД передачи механизма привода, η = 0,85;
 кВт.
Выбираем электродвигатель переменного тока закрытого исполнения с повышенным пусковым моментом 4А180М8 мощностью 15 кВт и синхронной частотой вращения 750 об/мин.
2.5 Разработка приводной и натяжной станций
Частота вращения приводного барабана определяется по формуле [2]:
 ,(27)
 115 об/мин.
Находим передаточное отношение по формуле [2]:
 ,(28)
где nдв – частота вращения двигателя, об/мин;
nдв = nc – s · nc,(29)
где nc – синхронная частота вращения двигателя, nc = 750 об/мин;
s – скольжение двигателя, s = 2,5% = 0,025;
nдв = 750 – 0,025 · 750 = 731,25 об/мин.
 .
Крутящий момент на валу барабана определяем по формуле [2]:
 ,(30)
 Н·м.
Принимаем схему натяжной станции – грузовое натяжное устройство.
Определяем натяжное усилие по формуле [2]:
GНГ = 1,1 · (F2 + F3 + Fполз),(31)
где GНГ – натяжное усилие, кН;
F2 – натяжение в точке 2, F2 = 3,813 кН;
F3 – натяжение в точке 3, F3 = 4 кН;
Fполз – сопротивление при передвижении в ползунах натяжного барабана.
Fполз = (100 ÷ 250) · Н;(32)
при Н = 6,24 Fполз = (100 ÷ 250) · 6,24 = 624 ÷1560;
GНГ = 1,1 · (3,813 + 4 + 1,56) = 9,373 кН.
2.6 Расчет редуктора приводного барабана
2.6.1 Кинематический расчет

1 – электродвигатель; 2 муфта; 3 – быстроходный вал; 4 – тихоходный вал; 5 – барабан; 6 – зубчатые зацепления.
Рисунок 4. Кинематическая
схема привода ленточного конвейера.
Общий КПД привода определяем по формуле [3, с. 184]:
 ,(33)
где η1 КПД пары зубчатых колес, η1 = 0,98;
η0 – КПД, учитывающий потери на трение в подшипниках, η0 = 0,99;
 = 0,93.
Требуемая мощность двигателя определяется по формуле [3, с. 184]:
 ,(34)
где Рб мощность на валу барабана, Рб = 15 кВт;
η – общий КПД привода, η = 0,93;
 кВт.
Находим угловую скорость барабана по формуле [3, с. 184]:
 ;(35)
 12 рад/с.
Мощность на промежуточном валу определяем по формуле [3, с. 185]:
Р2 = Р1
·  ·
η1,(36)
Р2 = 15 · 0,992 · 0,98 = 14,4 кВт.
Частота вращения на ведомом валу определяется по формуле [3, с.185]:
 ,(37)
 115 об/мин.
Угловая скорость на ведомом валу [3, с.185]:
 ,(38)
 12 рад/с.
Угловая скорость двигателя по формуле [3, с.185]:
 ,(39)
 76,54 рад/с.
Общее передаточное число по формуле [3, с.185]:
 ,(40)
 ,
Частные передаточные числа можно принять для редуктора по ГОСТ 20758 – 75 [3, с.30] u = 6,3.
2.6.2 Определение вращающих моментов
На валу шестерни вращающий момент определяем по формуле [3, с.215]:
 ,(41)
 200 Н·м.
Вращающий момент на валу барабана:
М2 = М1 · u, (42)
М2 = 200 · 6,3 = 1260 Н·м.
Таблица 1 – Основные параметры конвейера.
| Параметры | Валы | ||
| обозначение |
единицы измерения |
1 | 2 |
| Р | кВт | 15 | 14,4 |
| n | об/мин | 731,25 | 115 |
| ω | рад/с | 75 | 12 |
| M | Н·м | 200 | 1260 |
| u | 6,3 | ||
2.7 Расчет зубчатых колес
Выбор материала.
Так как особых требований к габаритам передачи не предъявляется, выбираем материал со средними механическими характеристиками: для шестерни – сталь 45, термообработка улучшение, твердость НВ230; для колеса – сталь 45, термообработка – улучшение, твердость НВ200 [3, с.28].
2.7.1 Допускаемые контактные напряжения
Допускаемые контактные
напряжения определяем по формуле [3, с.27]:
 ,(43)
где σНlimb – предел контактной выносливости при базовом числе циклов; для углеродистых сталей с твердостью поверхностей зубьев менее НВ350 и термообработкой – улучшением, он равен [3, с.27]:
σНlimb = 2 · НВ + 70;(44)
KHL – коэффициент долговечности; при числе циклов нагружения больше базового, что имеет место при длительной эксплуатации редуктора, принимают KHL = 1;
[SH] – коэффициент безопасности, [SH] = 1,2.
Для косозубых колес расчетное допускаемое контактное напряжение определяется по формуле [3, с.29]:
[σH] = 0,45 · ([σH1] + [σH2]);(45)
для шестерни:
 442 МПа;
для колеса 1:
 392 МПа;
для колеса 2:
[σH2] = 392 МПа.
[σH] = 0,45 · (442 + 392) = 375 МПа.
Требуемое условие [σH] ≤ 1,23 · [σH2] выполнено.
2.7.2 Конструктивные параметры передачи
Принимаем предварительно по [3, с.32], как в случае несимметричного расположения колес, значение КНβ = 1,25.
Принимаем для косозубых
колес коэффициент ширины венца по межосевому расстоянию [2]: .
Межосевое расстояние из условия контактной выносливости активных поверхностей зубьев определяем по формуле [3, с.26]:
 ,(46)
где Ка коэффициент косозубых колес, Ка = 43;
 ≈ 129,7 мм.
Ближайшее значение межосевого расстояния по ГОСТ 2185 – 66 аω = 160 мм.
Нормальный модуль зацепления находим по формуле [3, с.30]:
mn = (0,01 ÷ 0,02) · аω,(47)
mn = (0,01 ÷ 0,02) · 160 = 1,6 ÷ 3,2 мм;
принимаем по ГОСТ 9563 60 mn = 3 мм [2].
Принимаем предварительно угол наклона зубьев β = 10º и определим числа шестерни и колеса по формуле [3, с.31]:
 ,(48)
 14;
z2 = z1 · u,(49)
z2 = 14 · 6,3 = 88.
Уточненное значение угла наклона зубьев [3, с.31]:
 ,(50)
 ;
принимаем β = 17º01'.
Основные размеры шестерни и колеса:
Диаметры делительные по формуле [3, с.38]:
 ,(51)
 43,922 мм,
 276,078 мм.
Проверка:
 мм.
Диаметры вершин зубьев:
da = d + 2 · mn,(52)
da1 = 43,922 + 2 · 3 = 49,922 мм,
da2 = 276,078 + 2 · 3 = 282,078 мм.
Ширина колеса:
b2 = ψba · aω,(53)
b2 = 0,4 · 160 = 64 мм.
Ширина шестерни:
b1 = b2 + 5,(54)
b1 = 64 + 5 = 69 мм.
Определяем коэффициент ширины шестерни по диаметру:
 ,(55)
 .
Окружная скорость колес и степень точности передачи:
 ,(56)
 1,65 м/с.
При такой скорости для косозубых колес принимаем 8 степень точности [3, с.27].
Коэффициент нагрузки:КН = КНβ · КНα · КНv,(57)
где КНα коэффициент, учитывающий распределение нагрузки между зубьями; при v = 1,65 м/с и 8 степени точности КНα = 1,075;
КНβ коэффициент, учитывающий распределение нагрузки по длине зуба; при ψbd = 1,08, твердости НВ≤350 и несимметричном расположении колес относительно опор с учетом изгиба ведомого вала передачи КНβ = 1,125;
КНv – коэффициент, учитывающий динамическую нагрузку в зацеплении; для косозубых колес при v ≤ 5 м/с КНv = 1.
Таким образом:
КН = 1,125 · 1,075 · 1 = 1,21.
Проверка контактных напряжений по формуле [3, с.34]:
 ,(58)
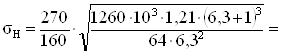 333 МПа.
Условие σН < [σH] выполнено.
Силы, действующие в зацеплении [3, с.217]:
окружная ,(59)