
Рефераты по рекламе
Рефераты по физике
Рефераты по философии
Рефераты по финансам
Рефераты по химии
Рефераты по хозяйственному праву
Рефераты по цифровым устройствам
Рефераты по экологическому праву
Рефераты по экономико-математическому моделированию
Рефераты по экономической географии
Рефераты по экономической теории
Рефераты по этике
Рефераты по юриспруденции
Рефераты по языковедению
Рефераты по юридическим наукам
Рефераты по истории
Рефераты по компьютерным наукам
Рефераты по медицинским наукам
Рефераты по финансовым наукам
Рефераты по управленческим наукам
психология педагогика
Промышленность производство
Биология и химия
Языкознание филология
Издательское дело и полиграфия
Рефераты по краеведению и этнографии
Рефераты по религии и мифологии
Рефераты по медицине
Курсовая работа: Кінематичний аналіз плоских важільних, кулачкових і зубчастих механізмів
Курсовая работа: Кінематичний аналіз плоских важільних, кулачкових і зубчастих механізмів
Курсова робота
"Кінематичний аналіз плоских важільних, важільних, кулачкових і зубчастих механізмів"
Вступ
Ключові слова: механізм; машина; структурна група; кінематична пара; ланка; план швидкостей; план прискорень; сила.
Ціль курсового проекту: придбання практичних навичок по кінематичному аналізу й синтезу плоских важільних, важільних, кулачкових і зубчастих механізмів.
Методи проведення досліджень: аналітичний, графічний і графоаналітичний.
У даному проекті визначені структурні кінематичні й динамічні характеристики важільного механізму, спроектовані кулачковий і зубчастий механізми по заданих умовах.
1. Структурний аналіз механізму
Число ступенів волі механізму визначаємо по формулі П.Л. Чебишева.

де n число рухливих ланок механізму,
p5 число кінематичних пар п'ятого класу,
p4 число Кінематичних пар четвертого класу.
У досліджуваному механізмі n=5, p5=7, p4=0, тобто

Отже, досліджуваний механізм має одна початкова ланка, і все ланки роблять цілком певні рухи.
Визначаємо клас механізму. Клас механізму визначається вищим класом групи Ассура, що входить до складу механізму. Визначення груп починаємо із самої вилученої від початкової ланки (кривошипа). Відокремлюємо гр. А. другого класу другого виду з ланками 2 і 3.


 A
 2
Потім відокремлюємо групу другого класу другого виду з ланками 4 і 5.
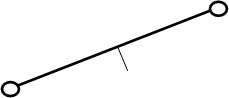


У результат розподілу залишається механізм першого класу, до складу якого входить початкова ланка 1 і стійка 0.
 A


 O
1
Формула будови механізму має вигляд
I (0; 1) II (2; 3)
II (4; 5)
Таким чином, даний механізм ставиться до II класу.
2. Кінематичне дослідження механізму
2.1 Побудова плану положень механізму
План положень механізму є основою для побудови кінематичних діаграм лінійного переміщення повзуну, або кутового переміщення вихідної ланки. Побудова плану положень механізму виконується в масштабі ml.


 ;
 ;

 ;
 .


Вибираємо
ml м/мм. У цьому масштабному
коефіцієнті робиться креслення кінематична схема механізму. На траєктор
крапки В повзуна 3 знаходимо її крайні положення. Крапки В0 і В6
будуть крайніми положеннями повзуну 3. За нульове положення механізму приймаємо
крайнє ліве положення, а обертання кривошипа – за годинниковою стрілкою.
Починаючи від нульового положення кривошипа ділимо траєкторію крапки A на 12
рівних частин і методом зарубок знаходимо всі інші положення ланок механізму.
Для кожного положення механізму знаходимо положення центрів мас S2
S4, з'єднавши послідовно крапки S у всіх положеннях ланок плавно
кривої, одержимо шатунні криві.
2.2 Побудова планів швидкостей
Визначення швидкостей, зазначених на кінематичній схемі крапок ланок механізму робимо методом планів у послідовності, певною формулою будови механізму. Спочатку визначаємо лінійну швидкість провідних крапок А и С.
VA=
w1× lOA=  × lOA
VС=
w1× lOC=  × lOС
де w1 - кутова швидкість початкової ланки ОА;
n1 частота обертання початкової ланки ОА;
lOA довжина ланки ОА, м;
w1= 
VA=
VС = 
Швидкост крапок А и B буде однаковими для всіх положень механізму. Масштабний коефіцієнт плану швидкостей вибираємо стандартним. У розглянутому прикладі


Вектор
 перпендикулярний кривошипу
ОА й спрямований убік його обертання.
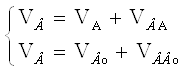
Відповідно до першого рівняння, через крапку а на плані швидкостей проводимо пряму, перпендикулярну АВ, а відповідно до другого – через крапку р проводимо пряму, паралельну напрямної X–X. Перетинання цих прямих визначає положення крапки c, що зображує кінець вектора VВ і V В. Із плану швидкостей маємо
VВ=
VВВo= (pb).
 = 33,5 × 0,4
= 13,4 м/c
V В=
(ab).
 = 45 × 0,4 = 18 м/с
Швидкість центра мас S2 ланки 2 визначимо по теоремі подоби:
 ,
звідки

Отже,

Швидкост крапок, що належать групі Ассура з ланками 2,3 визначені.
Переходимо
до побудови плану швидкостей для групи 4,5. Розглянемо рух крапки D щодо крапки
З, а потім стосовно крапки D0, що належить нерухливої напрямної ( ). Запишемо два векторних
рівняння, які вирішимо графічно:
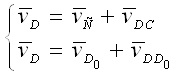
Відповідно до першого рівняння через крапку із плану швидкостей проводимо пряму, перпендикулярну до DС, а для рішення другого рівняння необхідно через полюс p провести пряму, паралельну напрямної X–X. На перетинанні цих прямих і буде перебувати шукана крапка d.
Величини
швидкостей визначимо, множачи довжини векторів на плані швидкостей на
масштабний коефіцієнт 
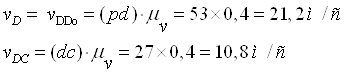
Швидкість центра мас S4 ланки 4 визначимо по теоремі подоби
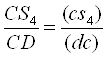 ,
звідки
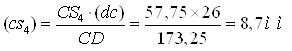
Отже,

У зазначеній послідовності виробляється побудова планів швидкостей для всіх 12-ти положень механізму. Причому, вектори, що виходять із полюса P, зображують абсолютні швидкості, а відрізки з'єднуючі кінці цих векторів – відносн швидкості крапок.
Обчислен в такий спосіб величини швидкостей зводимо в таблицю 2.1.
Визначимо кутові швидкості ланок
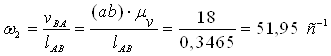
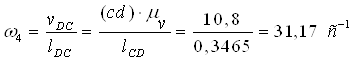

Напрямок
кутової швидкості ланки AВ визначиться, якщо перенести вектор  швидкості крапки B на
схемі механізму й установити напрямок обертання ланки AB щодо крапки А під дією
цього вектора. У розглянутому випадку в положенні 1 механізму кутова швидкість
 спрямована проти
годинникової стрілки.
Напрямок
кутової швидкості шатуна 4 визначає вектор  ,
якщо його перенести із плану швидкостей у крапку D на схемі механізму. У
положенні 1 кутова швидкість
 спрямована
проти годинникової стрілки.
Таблиця 2.1
| № |
VО |
VА |
VB |
VS2 |
VС |
VD |
VS4 |
VВА |
VDС |
ω1 |
ω2 |
ω4 |
| м/з |
с-1 |
|||||||||||
| 0 | 0 | 20,8 | 0 | 14 | 20,8 | 20,8 | 20,8 | 20,8 | 0 | 188,4 | 60,03 | 0 |
| 1 | 0 | 20,8 | 13,4 | 16,6 | 20,8 | 21,2 | 20,4 | 18 | 10,8 | 188,4 | 51,95 | 31,17 |
| 2 | 0 | 20,8 | 21,2 | 20,4 | 20,8 | 13,4 | 16,6 | 10,8 | 18 | 188,4 | 31,17 | 51,95 |
| 3 | 0 | 20,8 | 20,8 | 20,8 | 20,8 | |||||||